Наколдовали тыкве улыбку, а вам скидку
Заклинание сработало — с 29 по 31 октября курсы дешевле на 20%. Успейте записаться, пока чары в силе.
Выбрать курс

Специальная цена

Разработчик ПО для дронов: ArduPilot, C++ и ROS 2

30 ноября

4 месяца

Онлайн

Для кого этот курс?

  • Для C/C++-разработчиков с опытом микроконтроллеров, которые хотят специализироваться на ПО для БПЛА.
  • Для инженеров БПЛА, интеграторов и разработчиков робототехники с навыками программирования и аппаратной базой.
  • Для инженеров по автоматизации, которые хотят перейти к разработке ПО для дронов и соответствуют входным требованиям курса.


Необходимые знания

  • Базовые знания C или C++
  • Знакомство с микроконтроллерами, например Arduino, STM32 или ESP32
  • Хотя бы одна самостоятельно написанная программа на C/C++ для микроконтроллера.
  • Школьная математика и физика на среднем уровне.

Что даст вам этот курс?

Вы освоите разработку, интеграцию и отладку ПО для БПЛА на базе ArduPilot. Разберётесь в устройстве полётного контроллера и протоколах связи, научитесь расширять автопилот на Lua и C++, подключать ROS 2 и использовать компьютерное зрение в автономных сценариях.
Практические задания выполняются в SITL, поэтому покупать собственный дрон для обучения не требуется.

После обучения вы:

  • Сможете работать с наземным управлением и телеметрией. Разберётесь в MSP и MAVLink, напишете GCS-скрипт на Python для мониторинга и отправки команд.
  • Научитесь настраивать и диагностировать автопилот. Будете собирать ArduPilot, работать с режимами и параметрами, планировать миссии, анализировать логи и разбирать Failsafe-сценарии.
  • Сможете расширять ПО автопилота. Напишете Lua-скрипты и C++-модули, соберёте кастомную прошивку и проверите её в SITL.
  • Получите практику интеграции автономного сценария. Свяжете автопилот с компаньон-компьютером, освоите основы ROS 2 и MAVROS и примените компьютерное зрение в итоговой миссии.

Дополнительно на курсе вы:

  • Сравните ArduPilot, PX4, Betaflight и iNav и разберётесь, для каких задач их выбирают.
  • Изучите применение OpenCV для детекции и трекинга в задачах БПЛА.
  • Попрактикуетесь в использовании GitHub Copilot и Cursor при разработке ПО для дронов.
  • Получите обратную связь на проектных консультациях и при разборе кода.

Технологии и инструменты

 
ArduPilot, C/C++, Lua, Python, MSP, MAVLink, pymavlink, MAVSDK, ROS 2, MAVROS, OpenCV, Mission Planner, QGroundControl, SITL и Gazebo.

Также рассмотрим PX4, Betaflight и iNav, работу с Raspberry Pi и Orange Pi и применение GitHub Copilot и Cursor.

Практические результаты курса:
 
  • GCS-скрипт
  • разбор полётного лога
  • доработка автопилота
  • автономная миссия в симуляторе.

Процесс обучения

Занятия в OTUS — это не заранее отснятый материал. Вебинары проходят в режиме реального времени, где преподаватели-практики рассказывают об актуальных кейсах и инструментах, которые нужны им в работе сейчас. Вы сможете активно участвовать голосом, практиковаться, задавать вопросы и получать обратную связь. Такой формат дает реальный результат. 

А если вы не смогли посетить занятие в реальном времени, то сможете посмотреть его в записи и задать вопрос преподавателю в закрытом чате.

Программа

 
28 занятий по разработке ПО для БПЛА: архитектура и периферия, связь и телеметрия, ArduPilot, Lua/C++, компаньон-компьютеры и ROS 2.
 
 
6 модулей. 2 вебинара в неделю по 90 минут.

Свой проект


В команде из 2–3 человек реализуете автономную миссию БПЛА. Выберете поиск без GPS, точную посадку на движущуюся платформу или сценарий «Лидер–Ведомый».

Демонстрация в SITL + Gazebo, код и инженерный отчёт.

Портфолио


По этапам курса подготовите GCS-скрипт, разбор полётного лога с отчётом, Lua-скрипт или C++-модуль и итоговую автономную миссию.
 
 
Результаты практики, которые можно показать и объяснить.

Партнеры

  • Разместите свое резюме в базе OTUS и сможете получать приглашения на собеседования от партнеров
  • Карьерные мероприятия в сообществе
    Публичный разбор резюме
    Публичное прохождение собеседования и воркшопы
* Информация в этом разделе не предназначена для корпоративного обучения
Формат обучения

Интерактивные вебинары


2 онлайн-занятия в неделю по 90 минут. Практикумы и обсуждение инженерных решений.

Обратная связь


Развивающий фидбэк по домашним заданиям от профессионалов

Активное комьюнити


Дружелюбное общение, взаимопомощь и обмен опытом с участниками курса в чате вашей группы

Программа

Вводный

Тема 1: Вводное. Экосистема БПЛА, роль embedded-разработчика, обзор стека, настройка окружения (SITL, Git, QGC)

Тема 2: Архитектура БПЛА: полётный контроллер, сенсоры, питание, шины (I2C/SPI/UART/CAN)

Тема 3: Периферия: ESC, моторы, приёмники, GNSS, телеметрия, LiDAR/оптический поток

Тема 4: Выбор темы курсового проекта + разбор вариантов (мониторинг, доставка, follow-me, автономный поиск) // ДЗ

Связь и протоколы

Тема 1: Основы связи: UART/SPI/I2C на уровне «как это работает в дроне», RC-протоколы

Тема 2: MSP: структура, как Betaflight/iNav общаются с периферией и GCS

Тема 3: MAVLink: структура, диалекты, pymavlink, MAVSDK

Тема 4: Телеметрия: радио, 4G/LTE, LoRa; настройка каналов, bandwidth

Тема 5: Практикум: свой GCS-скрипт на Python/MAVSDK (мониторинг + команды) // ДЗ

Тема 6: Консультация №1 по проектам (выбор железа/сценария, риски)

Автопилоты

Тема 1: ArduPilot: архитектура, дерево репозитория, сборка прошивки

Тема 2: PX4 vs ArduPilot vs Betaflight/iNav: сравнение, когда что выбирать

Тема 3: Режимы полёта, параметры, тюнинг, калибровки

Тема 4: Планирование миссий и анализ логов (Mission Planner / QGC)

Тема 5: Практикум: разбор логов реальных аварий + Failsafe-сценарии // ДЗ

Тема 6: Консультация №2 + code review студенческих GCS-скриптов

Программирование автопилота

Тема 1: Lua-скрипты в ArduPilot: API, примеры, отладка

Тема 2: Свой Lua-скрипт: реакция на события, автоподхват миссии

Тема 3: C++ в ArduPilot: структура модулей, написание драйвера

Тема 4: Практикум: Сборка кастомной прошивки, тесты в SITL // ДЗ

Тема 5: Консультация №3 + code review модулей

Компаньон-компьютеры и ROS 2

Тема 1: Компаньон-компьютеры: Raspberry Pi / Orange Pi, связка с FC, MAVSDK

Тема 2: Компьютерное зрение: OpenCV, детекция, трекинг

Тема 3: ROS 2: основы (ноды, топики, launch) в контексте БПЛА

Тема 4: Практикум: ROS 2 + MAVROS: offboard control, автономные миссии // ДЗ

Проектный модуль

Тема 1: AI-ассистенты в разработке ПО для БПЛА (Copilot, Cursor): практика

Тема 2: Защита курсовых проектов // Проект

Также вы можете получить полную программу, чтобы убедиться, что обучение вам подходит

Проектная работа

 
В команде из 2–3 человек вы разработаете автономную миссию БПЛА. Проект объединяет доработку ArduPilot, управление через ROS 2/MAVROS и работу с данными камеры.
 
В команде распределяются направления ArduPilot/C++, ROS 2/MAVROS и компьютерное зрение/архитектура.
На защите вы покажете миссию в симуляторе, объясните архитектуру и личный вклад, представите код, логи и инженерный отчёт.
 

Преподаватель

Руководитель курса

Игорь Морозов

2 года в Otus
57 занятий
227 студентов

Опыт в IT 40 лет. Окончил МЭИ АВТФ по специальности «инженерная электрофизика» с красным дипломом. Более 15 лет работал в сфере embedded development. Самая любимая деятельность – управление IT-проектами в роли «играющего тренера», ей также отдано более 15 лет. - Разрабатывал аппаратуру цифровой обработки сигналов для систем связи в НИИ. Создал компактный цифровой анализатор качества телефонных линий на основе нескольких Intel 2120. - Руководил разработкой SDK для DSP на базе TI TMS32010, TMS320C30 в НТК «Инструментальные системы». - Возглавлял проект по созданию и сопровождению сети передачи данных между 5-ю городами в компании «Российские лотереи». - На фрилансе в роли project manager успешно организовал разработку системы сбора информации о работе коробки передач в реальном времени на основе доработки специального аппаратного решения. - Занимал должность начальника управления развития информационных систем в банке «Союз». - Перешел в Московский городской фонд обязательного медицинского страхования на должность заместителя ИТ-директора фонда по инфраструктуре, а затем и по проектной деятельности. Занимался внедрением облачной системы учета застрахованных по ОМС, а также учетом и оплатой, оказанной по ОМС медпомощи. С 2023 года работаю техническим директором стартапа, занимаюсь созданием дистанционно управляемых робототехнических устройств с элементами машинного зрения.

Преподает на курсах

  • Электроника и электротехника
  • Embedded-разработчик
  • Embedded-разработчик. Асинхронный курс
  • Разработчик ПО для дронов: ArduPilot, C++ и ROS 2

Эксперты-практики делятся опытом, разбирают кейсы студентов и дают развернутый фидбэк на домашние задания

Ближайшие мероприятия

Открытый вебинар — это настоящее занятие в режиме онлайн с преподавателем курса, которое позволяет посмотреть, как проходит процесс обучения. В ходе занятия слушатели имеют возможность задать вопросы и получить знания по реальным практическим кейсам.

Анатомия авиакатастроф: разбор логов реальных аварий БПЛА и настройка Failsafe-сценариев
Игорь Морозов
Дрон потерял связь, навигация дала сбой или просело питание. Как понять, что произошло в полёте и какие события привели к аварии? Ответы стоит искать в логах автопилота — важно уметь сопоставлять параметры и читать графики.

5 ноября в 20:00 на открытом уроке курса «Разработчик ПО для дронов: ArduPilot, C++ и ROS 2» разберёте логи реальных аварий БПЛА и настройку Failsafe-сценариев.

Узнаете, какие данные записывает автопилот и как выгрузить DataFlash-логи через Mission Planner. На примере двух-трёх случаев рассмотрите сбои навигации, питания и связи. Разберёте графики EKF, IMU и токов, чтобы восстановить последовательность событий и разобраться в возможных причинах отказа.

Затем перейдёте к аварийным сценариям в ArduPilot. Настроите стандартный Failsafe через графический интерфейс и проверите поведение дрона при потере связи в симуляторе SITL.

Урок подойдёт C/C++- и Python-разработчикам, инженерам встраиваемых систем и специалистам по БПЛА, которые хотят глубже понимать работу автопилота. После занятия вы сможете увереннее разбирать полётные логи и проверять настройки реакции на сбои в симуляторе.
...
5 ноября в 20:00
Открытый вебинар
Пишем свою Ground Control Station: управление дроном из Python с помощью MAVSDK
Игорь Морозов
Как перейти от ручного управления дроном к командам из собственного кода? Начать можно с наземной станции управления: Python-скрипта, который работает с телеметрией, выполняет проверки перед взлётом и задаёт полётный сценарий.

16 ноября в 20:00 на открытом уроке курса «Разработчик ПО для дронов: ArduPilot, C++ и ROS 2» напишете свою Ground Control Station с помощью Python и MAVSDK.

Разберёте, как MAVSDK помогает программно управлять БПЛА. С нуля создадите скрипт для работы с телеметрией, предполётных проверок и автономного полёта по заданной траектории. Проследите связь между командами в коде и поведением дрона.

Для практики настроите локальную среду SITL и проверите скрипт в симуляторе. Такой подход позволяет разбирать поведение программы и проверять команды без испытаний на реальном аппарате.

Урок подойдёт разработчикам на Python и C/C++, инженерам встраиваемых систем и специалистам по БПЛА, которые хотят автоматизировать управление. Вы познакомитесь с основой собственной наземной станции и увидите, как объединить телеметрию, проверки и полётные команды в одном сценарии.
...
16 ноября в 20:00
Открытый вебинар

Этот курс может оплатить ваш работодатель

Обучайтесь за счёт работодателя или разделите оплату 50/50
  • Подробно расскажем об интересующем вас курсе
  • Объясним, как договориться с работодателем
  • Сообщим стоимость обучения и варианты оплаты
  • Ответим на вопросы
  • Предоставим шаблон договора и счёт на оплату

Подтверждение знаний и навыков

OTUS осуществляет лицензированную образовательную деятельность.

Вы получите сертификат о прохождении обучения, а также можете получить удостоверение о повышении квалификации.
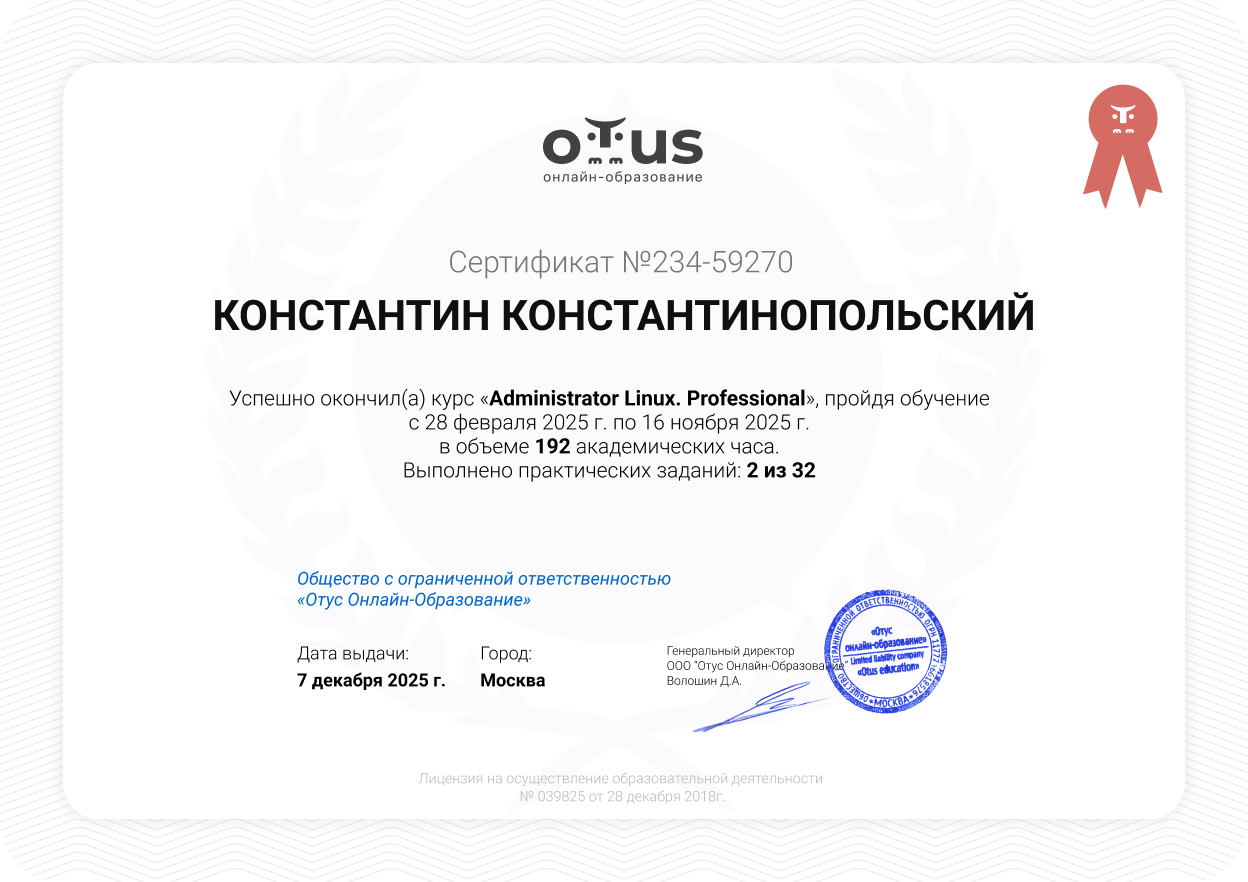
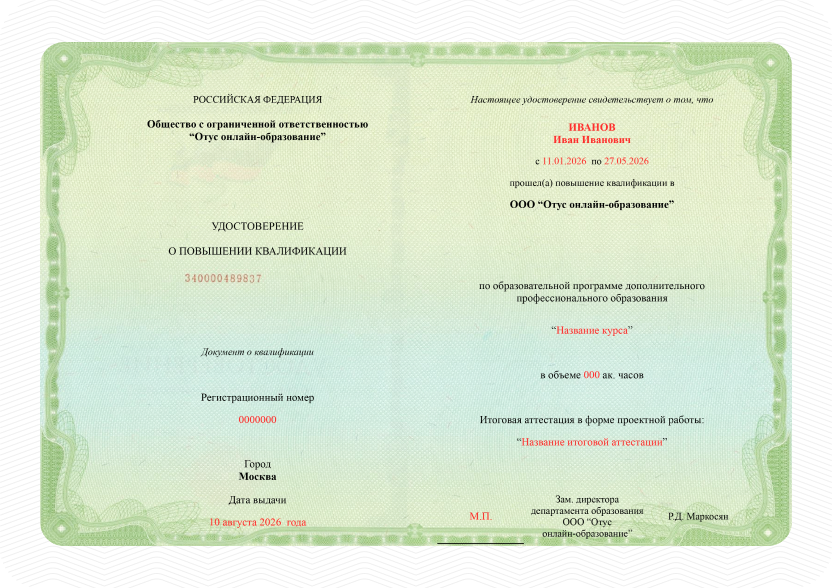
После обучения:

  • Удостоверение о повышении квалификации: если вы успешно защитили выпускной проект и готовы предоставить копию документа о высшем или среднем профессиональном образовании

  • Доступ к учебным материалам курса

  • Ваш личный проект, который поможет проходить собеседования

Частые вопросы

Что, если в середине курса я не смогу продолжать обучение?
У вас есть право одного бесплатного трансфера в другую группу
Обязательно ли защищать выпускной проект?
Для получения сертификата OTUS необходимо сдать проект. Кроме того, проект необязательно защищать перед аудиторией, а можно сдать в чате с преподавателем.
Я могу вернуть деньги?
Да, вы можете сделать возврат средств пропорционально оставшимся месяцам обучения.